11-14 yaş · 11-14 yaş · orta
Robotik + Yapay Zeka Modeli Eğitme
Kendi verisini toplar, modelini eğitir, sonucunu ölçer ve modeli bir robot davranışına bağlar.
Alanya'da yüz yüze · Güncel gün, ücret ve kayıt uygunluğu görüşmede teyit edilir
- Yüz yüze · Alanya
- Proje tabanlı
- Küçük grup
- Robot ve temel cihazlar sağlanır
Program çıktısı
Kendi örnekleriyle nesneleri ayırt eden ve sonuca göre görev yapan bir robot prototipi geliştirir ve sunar.
Bu program kimler için?
“Robotik kursuna gitti ama hep hazır kit birleştirdi, sıkıldı.”
Robotun kararını veri, model ve kural ilişkisi üzerinden kendisi tasarlar.
“Yapay zekaya meraklı ama sohbet robotu kullanmaktan öteye geçemiyor.”
Hazır bir aracı yalnızca kullanmak yerine kendi modelini eğitme sürecini deneyimler.
“Temel becerileri var, bir üst seviyeye geçsin istiyorum.”
Veri toplama, model eğitme ve test etme döngüsüyle çalışır.
Neler kazanır?
Veri okuryazarlığı
Veriyi kendisi toplar, etiketler ve modelin doğruluğunu sayıyla ölçer
→ 'Model yüzde 90 doğru, loş ışıkta düşüyor' gibi kanıta dayalı konuşur
Sistem düşüncesi
Algı, model, karar ve hareketi tek bir sistemin parçaları olarak kurar
→ Hatanın sensörde mi, modelde mi, kodda mı olduğunu ayırt eder
Deneysel çalışma
Bir değişkeni değiştirip sonucu ölçer, tahminini kanıtla karşılaştırır
→ Projesini adım adım iyileştirip sunar
Nasıl öğretiyoruz?
- Sınıftaki eğitim robotları, sensörler ve kameralarla çalışır; cihaz satın alma gerekmez.
- Görüntü ve ses modellerini kendi topladığı verilerle eğitir, doğruluğunu ölçer, veriyi iyileştirip yeniden eğitir.
- Blok tabanlı koddan başlar; hazır olan öğrenciler metin tabanlı koda geçer.
- Dönem boyunca tek bir kendi seçtiği problem üzerinde, gerçek ortamda test ederek ilerler.
Müfredat
1. 1. Robotu kurmak ve kodlamak
Kontrol kartı, motor ve sensörler; çizgi izleyen ve engelden kaçan robot. Koşul, döngü ve değişkenlerle robot davranışı tasarlama.
2. 2. Veri toplamak ve modeli eğitmek
Kameradan ve mikrofondan veri toplama, etiketleme, model eğitme ve doğruluk ölçme. Az ya da tek yönlü veriyle modelin nasıl yanıldığını deneyle görme.
3. 3. Modeli robota bağlamak
Modelin tahminini robot kararına çevirme; güven eşiği belirleme, emin olmadığında güvenli davranış (dur, bekle, tekrar bak).
4. 4. Otonom robot projesi
Kendi problemini seçer, verisini toplar, modelini eğitir, robotu gerçek ortamda test eder ve sonuçlarını ölçümlerle sunar.
Bilgi ve kayıt başvurusu sonrası ne olur?
- Bilgi ve kayıt başvurunuzu formdan alırız.
- Çocuğunuzun yaşına ve ilgisine uygun programı, güncel günleri ve koşulları birlikte değerlendiririz.
- Programlar Yonga Akademi öğretmenleri tarafından, iş birliği yapılan yetkili eğitim kurumu üzerinden yürütülür.
- Kesin takvim, ücret ve uygunluk bilgisi görüşmede teyit edilir; bu formda ödeme veya kart bilgisi alınmaz.
Alanya robotik ile yapay zekâ: Komutu izleyen robottan veriyi yorumlayan projeye
Bir robotun sensörü olması, tek başına yapay zekâ kullandığı anlamına gelmez. “Engel yakınsa dur” gibi önceden yazılmış bir kural ile örneklerden eğitilmiş bir modelin nesneyi sınıflandırması farklı işlemlerdir. Robotik ile yapay zekâ çalışmasının değeri, bu iki dünyayı doğru biçimde birleştirmesinde ve öğrencinin farkı anlayabilmesinde yatabilir.
Yonga Akademi’nin Alanya’daki eğitim yaklaşımını incelerken yalnız robotun ne kadar hareket ettiğine değil, kararın nereden geldiğine de bakın. Komut mu verilmiş, sensör değeri mi karşılaştırılmış, yoksa bir modelin tahmini mi kullanılmış? Somut bir proje bu soruları görünür kılabilir.
Örnek proje: Kartı tanı, doğru alana yönlendir
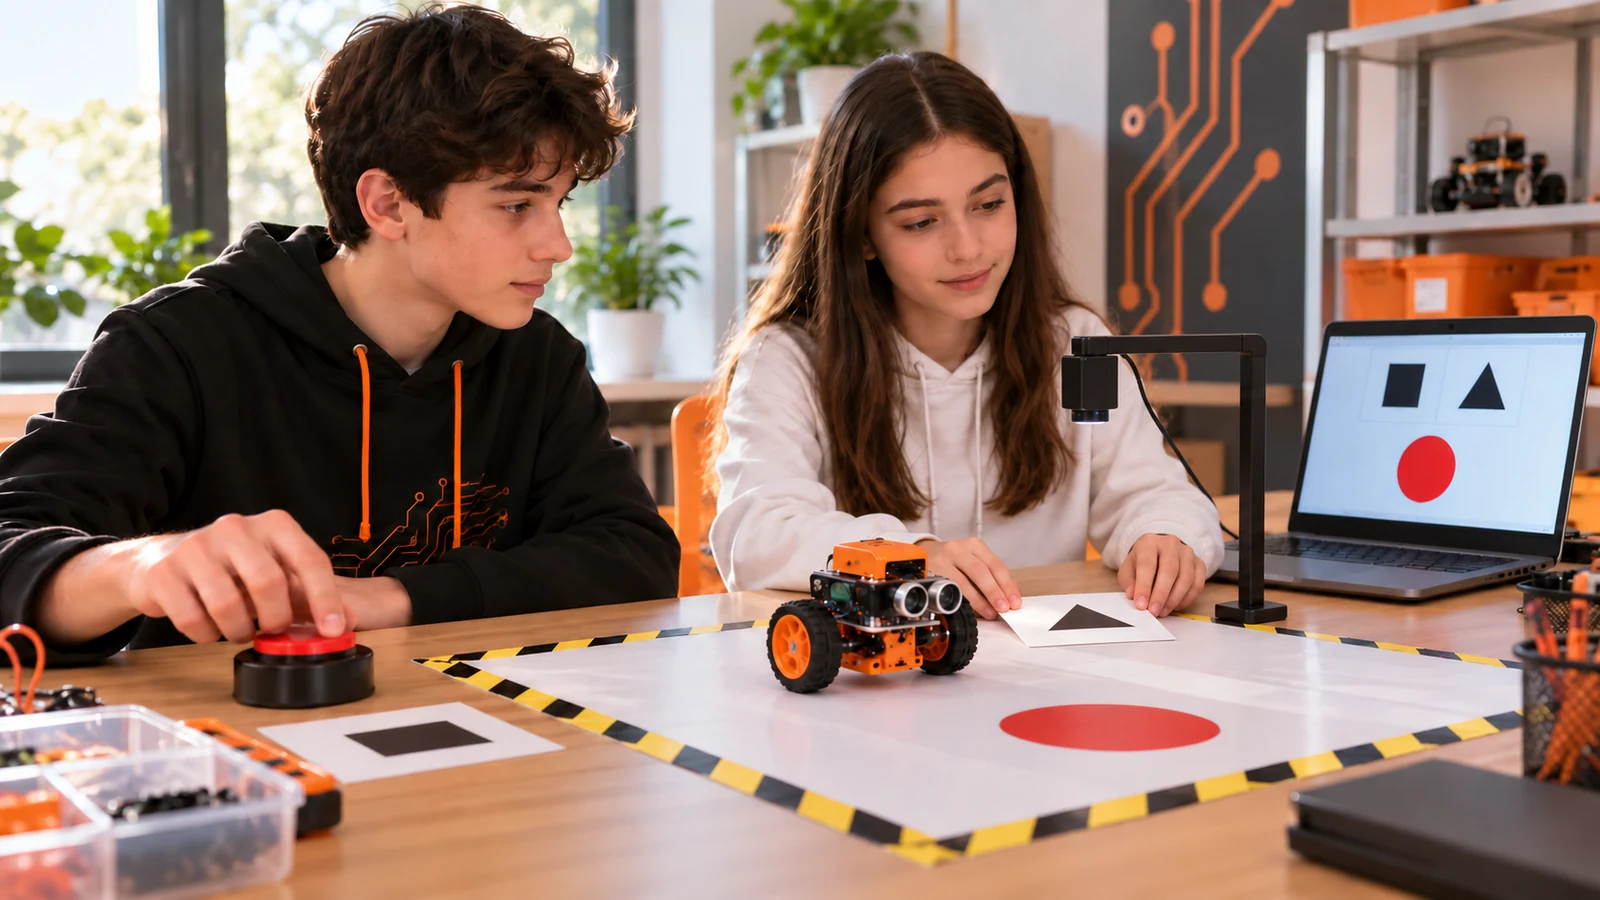
Masa üzerinde iki farklı şekil kartı kullanıldığını düşünelim. Bir kamera görüntüsü, önceden hazırlanmış örneklerle çalışan modele verilir. Modelin tahmini, kartı temsil eden küçük bir işaretin hangi alana gideceğini belirleyen komuta dönüştürülür. İlk aşamada motor yerine ekrandaki simge hareket edebilir; fiziksel hareket daha sonra eklenebilir.
Bu süreçte üç ayrı bölüm vardır: görüntü veya sensör verisinin alınması, modelin bir tahmin üretmesi ve robotun bu tahmine göre davranması. Öğrenci hangi bölümde değişiklik yaptığını gösterebilmelidir. Görüntü kötü olduğunda motor ayarını değiştirmek sorunu çözmeyebilir; sorun veri tarafındaysa test de oradan başlamalıdır.
Tahminin yanlış olabileceği baştan düşünülmeli
Modelin tanımadığı bir kart geldiğinde robotun ne yapacağı belirlenmelidir. Her durumda zorunlu bir seçim yaptırmak yerine durma veya yetişkinden kontrol isteme gibi bir varsayılan davranış tasarlanabilir. Özellikle hareketli prototiplerde güvenli test alanı ve uygun yetişkin gözetimi önemlidir.
Örneklerin arka planını, ışığını veya yönünü değiştirmek modelin sınırlarını gözlemlemeye yarayabilir. Test edilen birkaç kartta doğru çalışması, her nesnede doğru çalışacağını göstermez. Bu nedenle sonuç kaydına yalnız doğru denemeler değil, karışan örnekler de eklenmelidir.
Öğrencinin hangi bilgileri kullanması beklenir?
Başlangıçta sırayla komut çalıştırma, koşul kurma ve basit veri okuma gibi konular ele alınabilir. Makine öğrenmesi bölümünde ise örnek seçme, sınıf belirleme ve yeni örneklerle test yapma gündeme gelir. Gereken ön bilgi, seçilen donanım ve proje düzeyine bağlıdır; bütün öğrenciler için aynı başlangıç varsayılmamalıdır.
Örneğin daha önce hiç robot kurmamış bir çocuk önce hareket komutunu tanıyabilir. Robotik deneyimi olan bir öğrenci ise nesne örneklerinin model sonucuna etkisini inceleyebilir. İki çalışma da anlamlı olabilir; önemli olan hangi hedef için seçildiğinin açık olmasıdır.
Alanya’da program hakkında ne sormalısınız?
Yonga Akademi ile görüşürken “Hangi bölümde gerçek bir model kullanılıyor?”, “Hangi çalışma yalnızca canlandırma?” ve “Yanlış tahmin olduğunda ne yapılıyor?” sorularını yöneltebilirsiniz. Kullanılacak araç, robot seti, dönem planı ve grup düzeyi güncel olarak netleştirilmelidir.
Robotik kodlama temelini ve sensör ile yapay zekâ farkını birlikte okumak, program karşılaştırmasını kolaylaştırır. Hedefimiz robotu sihirli bir makine gibi göstermek değil; veri, karar ve hareket arasındaki bağlantıyı öğrencinin kendi denemeleriyle anlaşılır hâle getirmektir.
Proje sonucunu tek videoyla değerlendirmeyin
Örnek bir test kaydında üç sütun yeterli olabilir: gösterilen kart, modelin tahmini ve verilen hareket komutu. Kart doğru tanınmış ama hareket yanlışsa sorun komut eşlemesinde olabilir. Kart yanlış tanınmışsa önce görüntü ve model tarafı incelenir. Bu ayrım, bütün hataları “robot bozuldu” diye adlandırmak yerine incelemeyi belirli bir bölüme yöneltir.
Yeni örneklerde deneme yapılırken sonuçlar gizlenmemeli; karışan durumlar da kaydedilmelidir. Modelin sonucundan emin olunmadığında hareketi durdurmak gibi önceden tanımlanmış bir davranış seçilebilir. Bunun gerçek uygulaması kullanılan donanımın talimatlarına ve eğitmenin güvenli çalışma düzenine bağlıdır.
İlk görüşmede örnek bir test tablosu ile öğrencinin yaptığı değişikliği birlikte görmek isteyin. Modelin arka planı öğrenip öğrenmediğini inceleyen deney bu yaklaşımın yazılım tarafını, robotun ne zaman durması gerektiği ise hareket tarafını açar.